
Les moteurs pas à pas miniatures sont devenus des composants essentiels dans le domaine en pleine expansion de la microrobotique. Ces actionneurs compacts et précis permettent le développement de minuscules robots bipèdes capables de naviguer dans des environnements complexes inaccessibles aux machines plus imposantes. Cet article explore…application des moteurs pas à pas miniatures dans les robots marcheurs miniaturesCet article présente leurs avantages techniques, les critères de conception, des exemples concrets d'application et leur potentiel futur. En optimisant la locomotion de précision dans les espaces confinés, ces moteurs sont à l'origine d'innovations dans les domaines de l'inspection, de l'exploration et des applications médicales.
Que sont les moteurs pas à pas miniatures ?
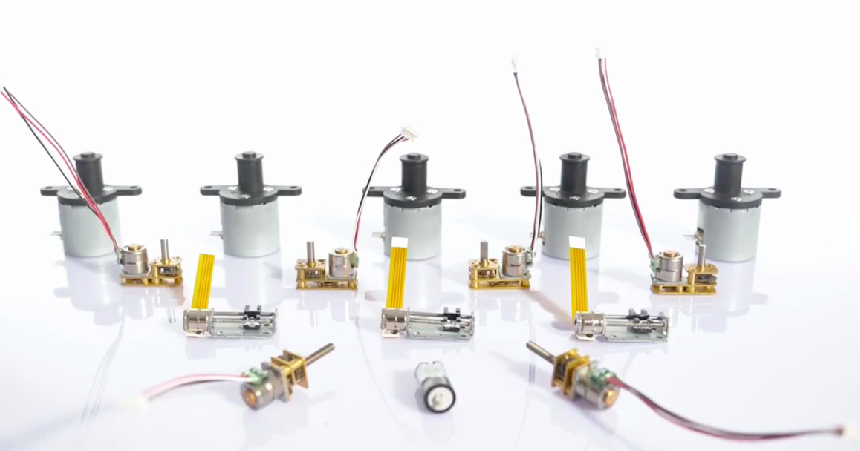
moteurs pas à pas miniaturesLes micromoteurs pas à pas, également appelés moteurs pas à pas à impulsions, sont de petits moteurs électriques qui divisent une rotation complète en étapes discrètes. Contrairement aux moteurs à rotation continue, ils se déplacent par incréments précis, ce qui les rend idéaux pour les applications nécessitant un positionnement précis sans systèmes de rétroaction complexes.
Les spécifications typiques des versions miniatures comprennent :
- •Des diamètres aussi petits que 6 à 42 mm.
- •Faible consommation d'énergie (souvent inférieure à quelques watts).
- •Résolution de pas élevée, encore améliorée par des techniques de micro-pas qui divisent chaque pas complet en des centaines de petits incréments pour un mouvement plus fluide.
Les types couramment utilisés en robotique comprennent les moteurs à aimants permanents (PM), à réluctance variable (VR) et les modèles hybrides. Les moteurs pas à pas linéaires piézoélectriques sont également prisés pour les mécanismes de marche ultra-compacts grâce à leur force élevée dans un format réduit.
Dans les robots marcheurs miniatures, ces moteurs fournissent les mouvements contrôlés et progressifs nécessaires à l'articulation des jambes, à la reptation de type chenille ou à des allures de marche discrètes.
Pourquoi les moteurs pas à pas miniatures excellent dans les robots marcheurs miniatures
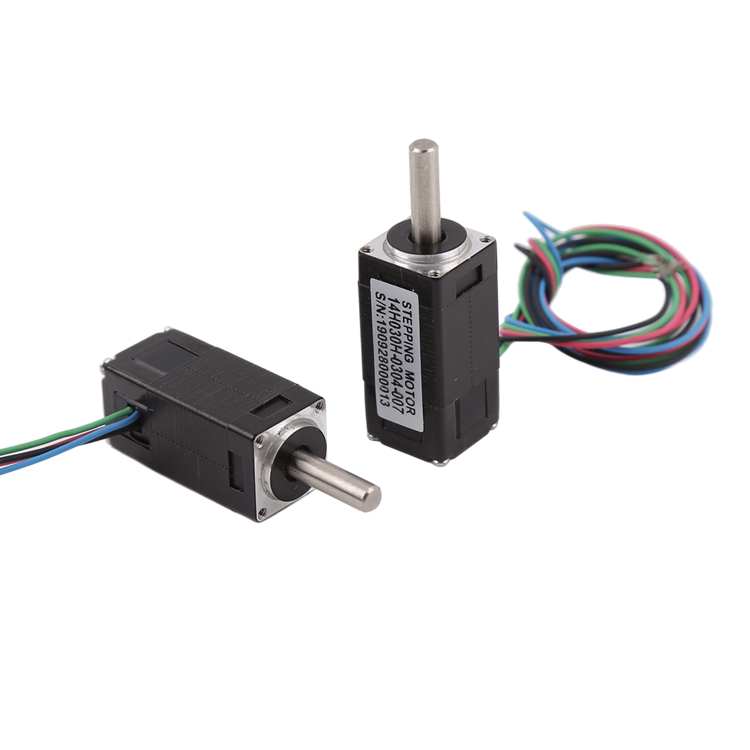
Plusieurs avantages clés rendentmoteurs pas à pas miniatures le choix privilégié pour les robots à pattes à l'échelle micrométrique :
Ils offrent un excellent contrôle en boucle ouverte, permettant un positionnement au-delà du degré, voire au nanomètre, grâce à des micro-pas. Ceci est essentiel pour la stabilité de la marche des robots miniatures, où des erreurs minimes peuvent entraîner un basculement ou un blocage.
Leur faible encombrement permet leur intégration dans des robots mesurant seulement quelques centimètres ou millimètres, préservant ainsi la capacité de charge utile pour les capteurs ou les batteries.
Interface simplifiée avec les microcontrôleurs (ex. : Arduino, Raspberry Pi) via des signaux d'impulsion. Dans de nombreux cas, l'utilisation d'encodeurs est superflue, ce qui réduit la complexité et le coût.
Idéal pour surmonter les frottements ou franchir de petits obstacles lors de la locomotion bipède, surtout lorsqu'il est équipé d'un système d'engrenages.
Faibles vibrations grâce au micro-pas, fonctionnement silencieux et robustesse dans des environnements difficiles tels que les zones d'inspection industrielle ou les zones sinistrées.
Comparés aux servomoteurs CC ou à d'autres actionneurs, les moteurs pas à pas miniatures offrent souvent un meilleur couple de maintien et une meilleure précision de positionnement pour une stabilité statique accrue lors de la marche.
Comment les moteurs pas à pas miniatures permettent le fonctionnement des mécanismes de marche
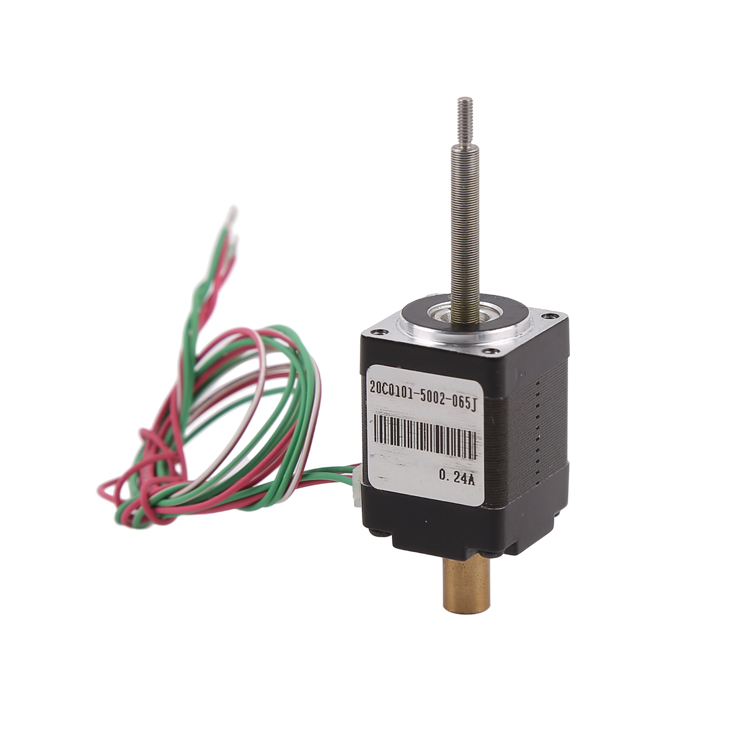
Les robots marcheurs miniatures imitent généralement la locomotion biologique, comme la reptation des chenilles, la démarche quadrupède ou la marche bipède.moteurs pas à pas miniatures Ces systèmes sont actionnés par des systèmes à commande directe par les jambes ou par des systèmes de liaison.
- • Pas en chenille ou pas linéaireDes moteurs pas à pas linéaires miniatures piézoélectriques permettent d'étendre et de contracter un segment du corps tout en ancrant les « pieds » avant/arrière grâce à des cils ou des coussinets. Ceci assure une progression fiable sur des surfaces variées.
- · Modèles à pattesDes moteurs situés au niveau des articulations de la hanche et du genou actionnent des mécanismes. Par exemple, des « moteurs de marche » modulaires, assemblés à partir d'éléments de base (entretoises, charnières, actionneurs électromagnétiques), produisent des pas discrets qui rappellent les moteurs moléculaires.
- Contrôle de la marcheLa séquence d'impulsions coordonne plusieurs moteurs pour une stabilité optimale des systèmes à plusieurs pattes. Le micro-pas adoucit les transitions, réduisant la résonance et améliorant l'efficacité sur terrain accidenté.
Les défis à l'échelle micrométrique incluent l'adhérence de surface, la densité de puissance et la fabrication. Les moteurs pas à pas y répondent grâce à leurs rapports force/poids élevés et leur compatibilité avec l'impression 3D ou les procédés MEMS.
Exemples concrets et études de cas
Plusieurs projets novateurs démontrent le pouvoir demoteurs pas à pas miniatures dans les micro-robots marcheurs :
- Robots piézoélectriques en forme de chenilleDes brevets chinois décrivent des robots à corps carré dotés de moteurs pas à pas linéaires, de rails de guidage et de cils pour une adaptation aux surfaces. Ils permettent un déplacement continu dans des espaces restreints pour l'inspection industrielle ou les opérations de recherche et de sauvetage.
- Marcheurs mobiles et discrets assemblés (MIT)Les systèmes modulaires utilisant des bobines vocales et des pièces magnétiques créent de minuscules marcheurs capables d'escalader des murs, de se déplacer à l'envers et d'atteindre des vitesses élevées, en longueurs de corps par seconde.
- Chenilles à l'échelle millimétriqueDes actionneurs linéaires électromagnétiques ou des moteurs pas à pas à engrenages alimentent des robots de 5 à 6 mm capables de transporter des charges plusieurs fois supérieures à leur poids, de gravir des pentes et de franchir des obstacles.
- Conceptions bio-inspirées et open sourceDes projets comme les micro-manipulateurs ouverts ou les marcheurs bipèdes utilisent des moteurs pas à pas miniatures pour une précision submicronique, adaptables à la locomotion.
Considérations de conception pour l'intégration
Lors de la conception de robots miniatures marcheurs avecmoteurs pas à pas miniatures:
La gestion thermique et l'isolation des vibrations sont essentielles pour éviter les erreurs de manipulation.
Applications dans tous les secteurs d'activité
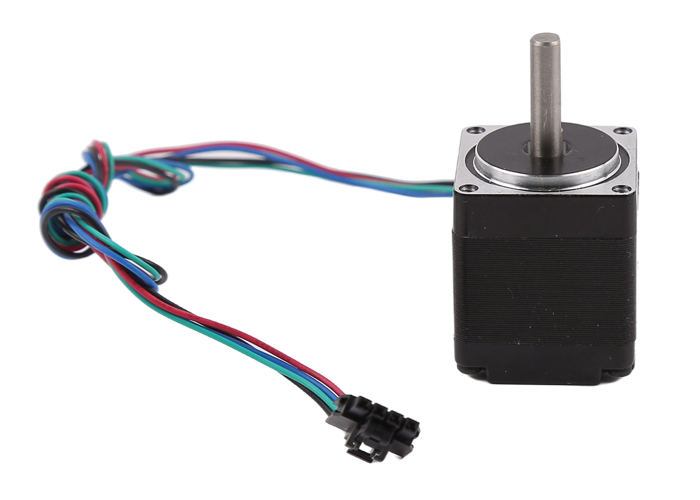
moteurs pas à pas miniatures Déverrouiller les applications pour les micro-robots marcheurs :
- · Inspection industrielle: Se glisser à l'intérieur des moteurs ou des tuyaux pour effectuer des tests.
- · Recherche et sauvetage: Se déplacer dans des zones de décombres ou dangereuses.
- · Médical et biomédicalDispositifs mini-invasifs ou microchirurgie.
- • Surveillance environnementale: Exploration d'espaces confinés ou collecte de données à distance.
- · MicrofabricationManipulation et assemblage précis à petite échelle.
Défis et tendances futures
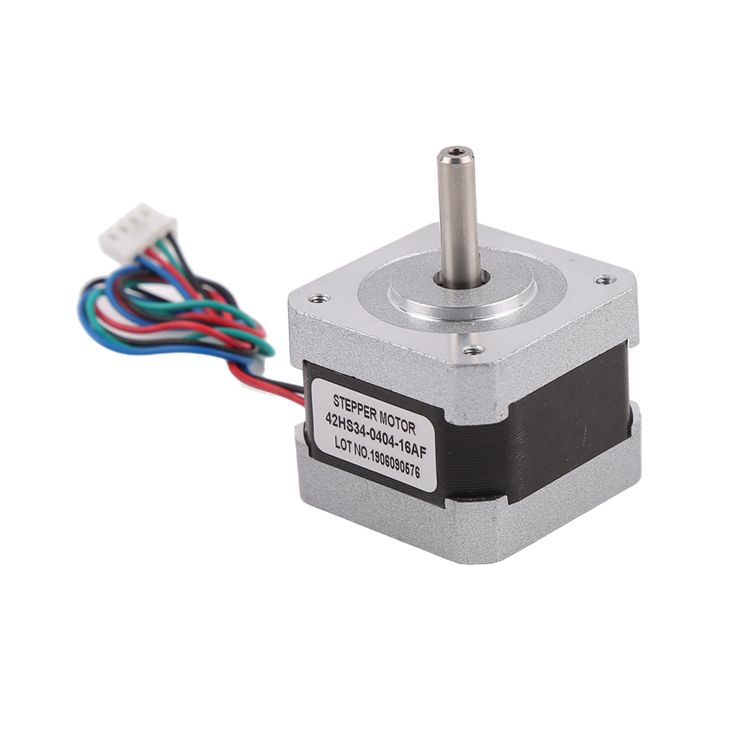
Les limitations comprennent l'autonomie énergétique à très petite échelle, l'adaptation complexe au terrain et les coûts de fabrication. Les recherches en cours portent sur les actionneurs hybrides, les matériaux avancés (par exemple, les alliages à mémoire de forme associés à des moteurs pas à pas) et l'amélioration des algorithmes de contrôle.
Les tendances actuelles s'orientent vers la production en série de microrobots à intégration électronique (à l'échelle de millions d'unités par plaquette) et de systèmes biohybrides. L'amélioration du micro-pas et des variantes en boucle fermée permettra d'optimiser encore les performances.
Conclusion
Leapplication des moteurs pas à pas miniatures dans les robots marcheurs miniatures Ces actionneurs constituent un pilier de la microrobotique moderne. Leur précision, leur compacité et leur contrôlabilité permettent des avancées majeures en matière d'accès aux environnements confinés, promettant des transformations profondes dans de nombreux secteurs. À mesure que la technologie progresse, ces minuscules actionneurs continueront d'alimenter des micromachines toujours plus intelligentes et agiles.
Les ingénieurs et les chercheurs qui explorent ce domaine devraient privilégier les fournisseurs fiables de moteurs pas à pas miniatures de haute qualité et expérimenter des conceptions modulaires. L'avenir de la locomotion à l'échelle micrométrique progresse pas à pas, avec précision.
Date de publication : 10 juillet 2026